● ROBOT STACK

新增 5 个任务专家:成功源、失败结果与启动示例 →

TASK COVERAGE / NATIVE EVIDENCE

每个任务,分别验证三类数据。

成功示范 → 故意执行错误 → 从当前状态恢复。这里展示安装版本的任务清单与实测证据;一个仿真器能启动,不代表它的全部任务都有成功策略。任务类别覆盖也不代表所有种子、场景和扰动都成功。

清单与实测任务—
已有成功源轨迹—
已有有效扰动—
已有合格纠错对—

逐任务覆盖

绿色表示提供的实验报告中至少存在一个正例;“未证实”表示缺少正面证据,不等于任务不可完成。合格纠错要求源轨迹成功、扰动造成偏差、错误对照失败、恢复成功,并通过采集协议的配对检查。

加载真实报告…

环境 / 任务源轨迹成功有效扰动恢复成功合格纠错对证据

RoboCasa 数量取自当前安装版本的官方数据集任务注册表;当前 NavigateKitchen 与限定配置的 PickPlaceCounterToSink 有任务完成与纠错证据。AI2-THOR 是自定义 PointNav 场景,不是官方 ObjectNav 全任务覆盖。MimicGen 是扩增工具,其 Lift 结果在实验台展示,不混入任务覆盖总数。

下载覆盖报告 JSON · 环境版本、复现命令与边界

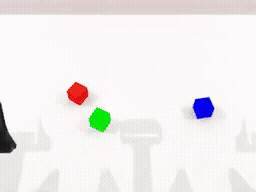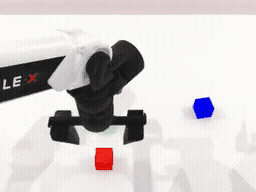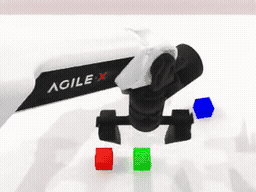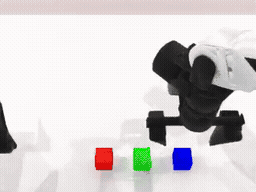
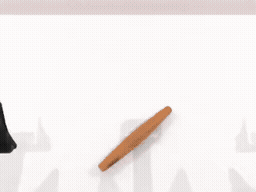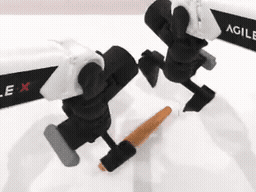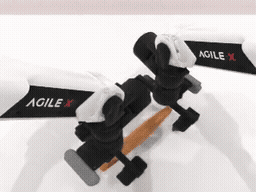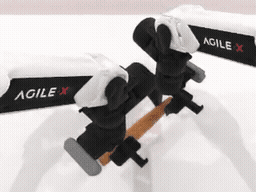
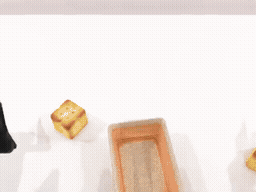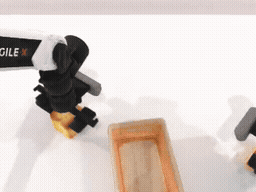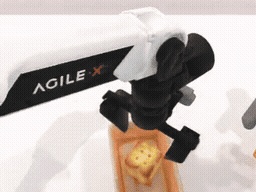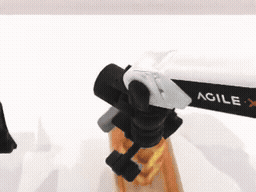
RoboTwin · 双臂堆叠的错误与恢复

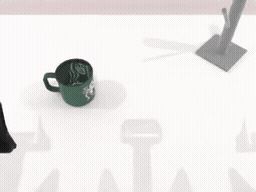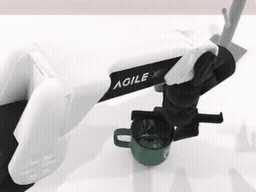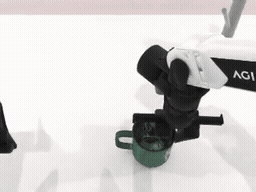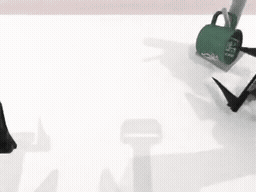
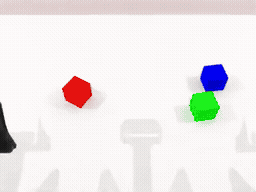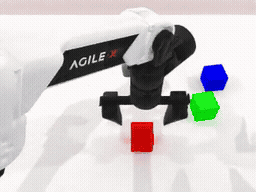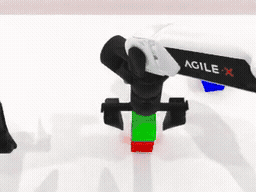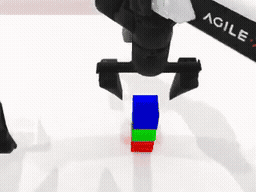
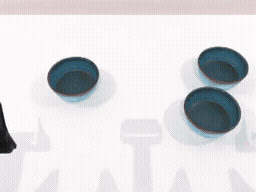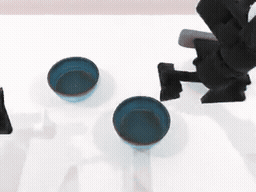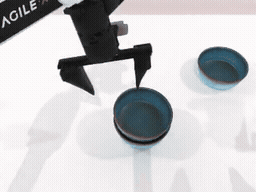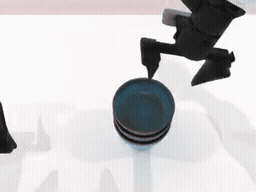
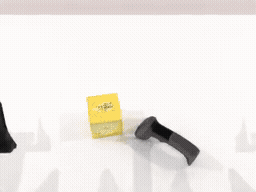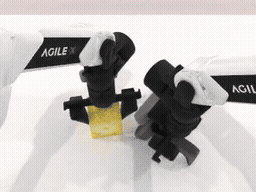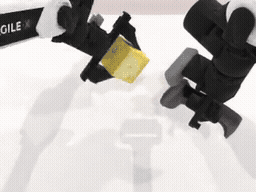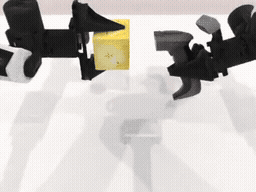
同一个 seed 101。源轨迹 3,935 物理步后成功;错误对照 4,175 步后失败;恢复轨迹 7,748 步后成功。三条轨迹独立回放状态误差均为 0。固定四次尝试得到 3 组有效纠错。原生回放证据。
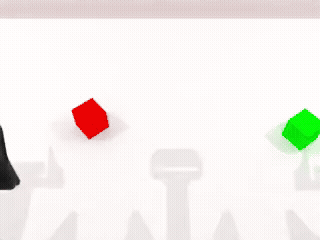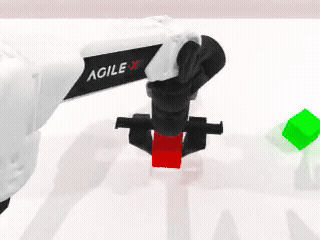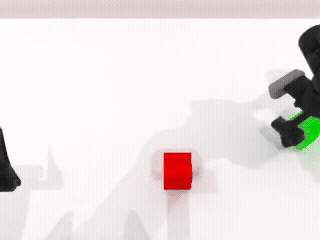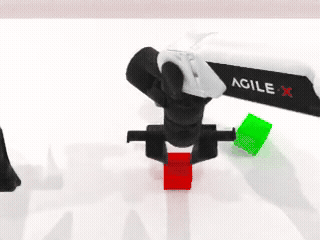
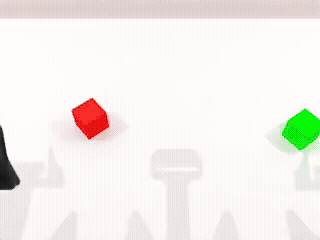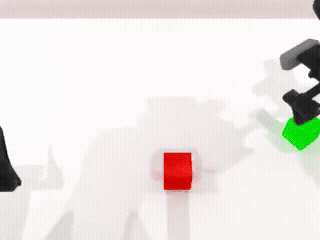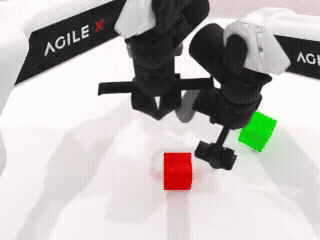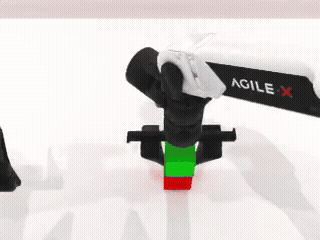
RoboTwin source
正常成功
RoboTwin perturbed
持物阶段扰动 · 对照失败
RoboTwin recovery
重新抓取与堆叠 · 恢复成功

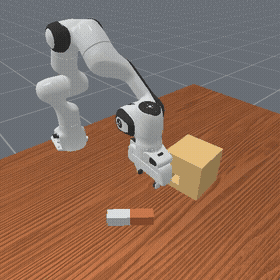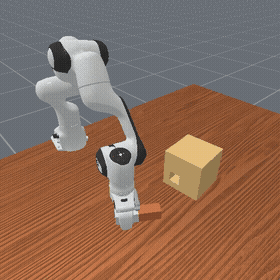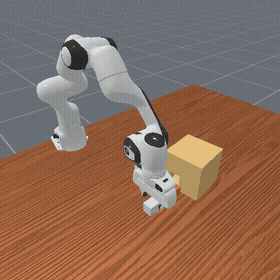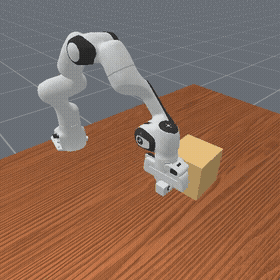
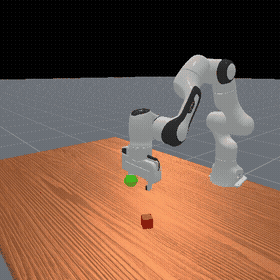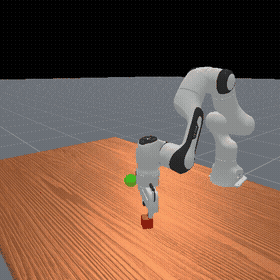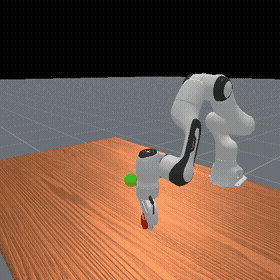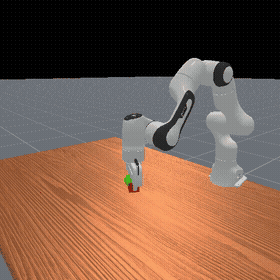
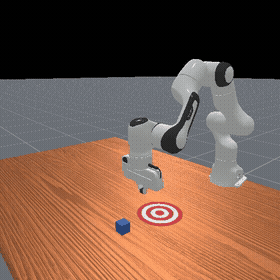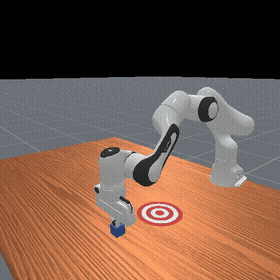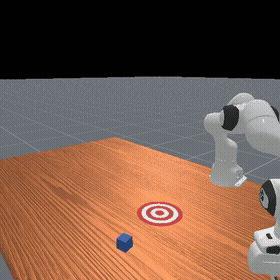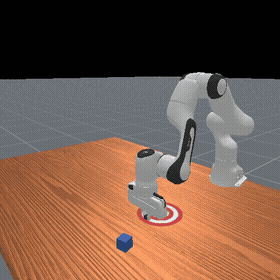
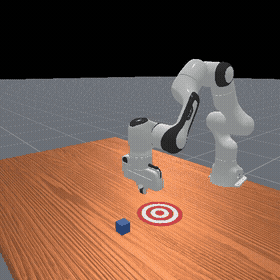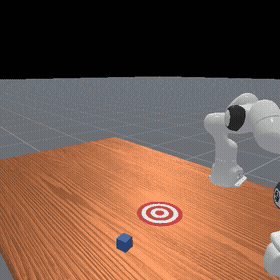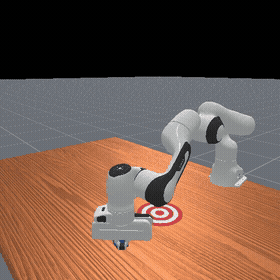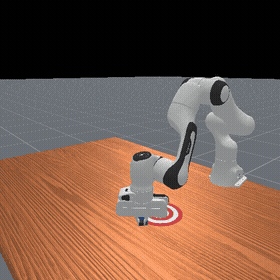
ManiSkill · 七类任务的真实三分支对照

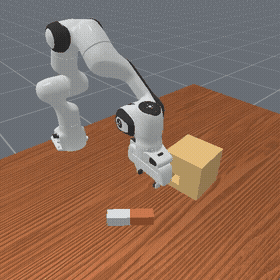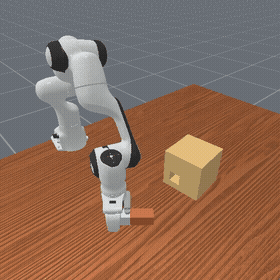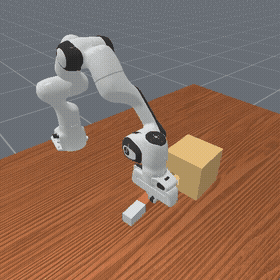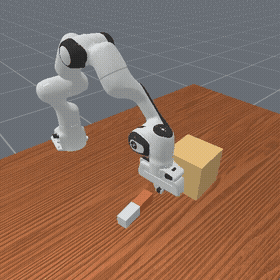
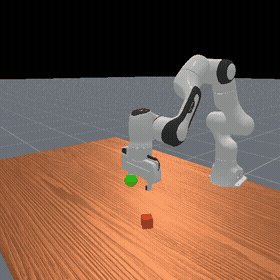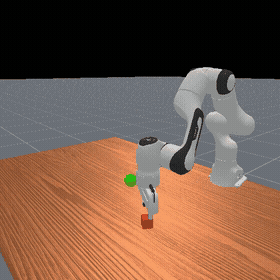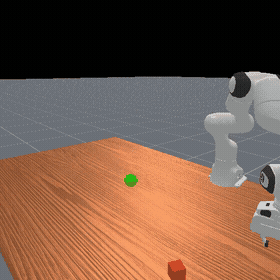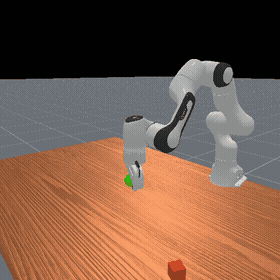
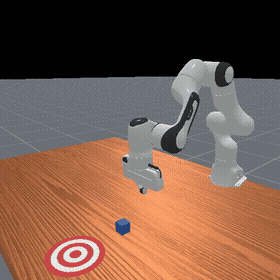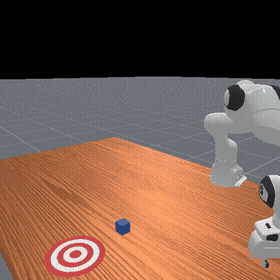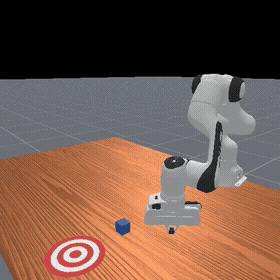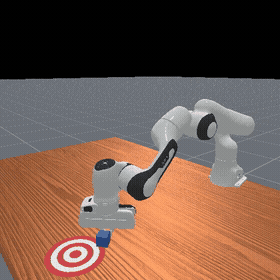
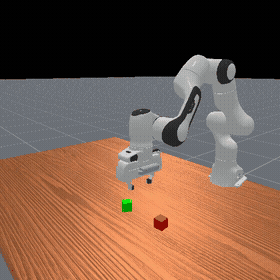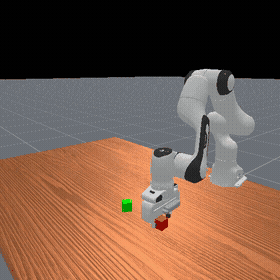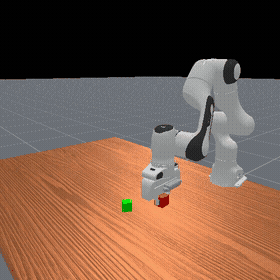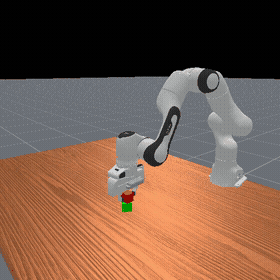
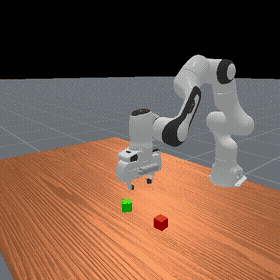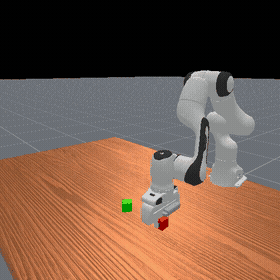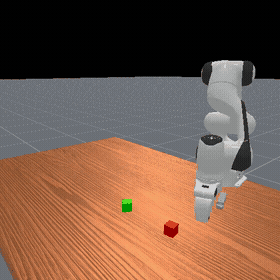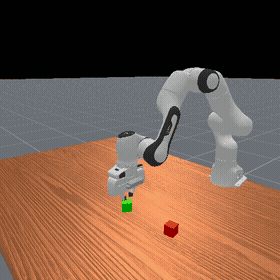
每个任务展示同一种子下的成功源轨迹、错误对照失败、重新规划后成功。21 条轨迹全部独立执行原生动作,状态误差为 0。查看完整回放证据。
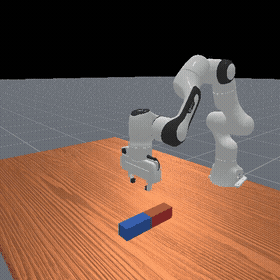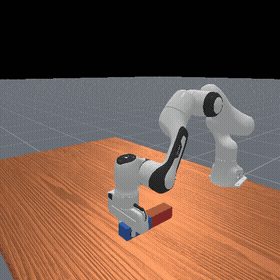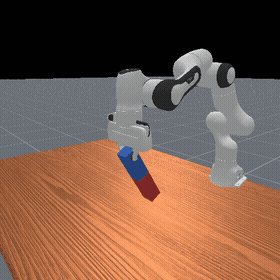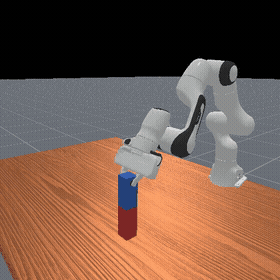
LiftPegUpright-v1 · seed 810

LiftPegUpright-v1 source
正常成功
LiftPegUpright-v1 perturbed
故意扰动 · 对照失败
LiftPegUpright-v1 recovery
重新规划 · 恢复成功

PegInsertionSide-v1 · seed 810

PegInsertionSide-v1 source
正常成功
PegInsertionSide-v1 perturbed
故意扰动 · 对照失败
PegInsertionSide-v1 recovery
重新规划 · 恢复成功

PickCube-v1 · seed 810

PickCube-v1 source
正常成功
PickCube-v1 perturbed
故意扰动 · 对照失败
PickCube-v1 recovery
重新规划 · 恢复成功

PlaceSphere-v1 · seed 800

PlaceSphere-v1 source
正常成功
PlaceSphere-v1 perturbed
故意扰动 · 对照失败
PlaceSphere-v1 recovery
重新规划 · 恢复成功

PullCube-v1 · seed 811

PullCube-v1 source
正常成功
PullCube-v1 perturbed
故意扰动 · 对照失败
PullCube-v1 recovery
重新规划 · 恢复成功

PushCube-v1 · seed 811

PushCube-v1 source
正常成功
PushCube-v1 perturbed
故意扰动 · 对照失败
PushCube-v1 recovery
重新规划 · 恢复成功

StackCube-v1 · seed 810

StackCube-v1 source
正常成功
StackCube-v1 perturbed
故意扰动 · 对照失败
StackCube-v1 recovery
重新规划 · 恢复成功
展开 RoboTwin 首轮 37 类成功源任务

原生采集时直接录制;这些源示范不计为纠错对。首轮共 50 次尝试,其余失败和错误完整保留。
adjust_bottle 成功源轨迹

adjust_bottle

成功源示范

seed 900 · 82 个原生录制帧

beat_block_hammer 成功源轨迹

beat_block_hammer

成功源示范

seed 900 · 65 个原生录制帧

blocks_ranking_rgb 成功源轨迹

blocks_ranking_rgb

成功源示范

seed 900 · 254 个原生录制帧

blocks_ranking_size 成功源轨迹

blocks_ranking_size

成功源示范

seed 900 · 264 个原生录制帧

click_alarmclock 成功源轨迹

click_alarmclock

成功源示范

seed 900 · 52 个原生录制帧

click_bell 成功源轨迹

click_bell

成功源示范

seed 900 · 44 个原生录制帧

grab_roller 成功源轨迹

grab_roller

成功源示范

seed 900 · 52 个原生录制帧

handover_block 成功源轨迹

handover_block

成功源示范

seed 900 · 169 个原生录制帧

handover_mic 成功源轨迹

handover_mic

成功源示范

seed 900 · 124 个原生录制帧

hanging_mug 成功源轨迹

hanging_mug

成功源示范

seed 900 · 196 个原生录制帧

lift_pot 成功源轨迹

lift_pot

成功源示范

seed 900 · 61 个原生录制帧

move_can_pot 成功源轨迹

move_can_pot

成功源示范

seed 900 · 83 个原生录制帧

move_playingcard_away 成功源轨迹

move_playingcard_away

成功源示范

seed 900 · 63 个原生录制帧

move_stapler_pad 成功源轨迹

move_stapler_pad

成功源示范

seed 900 · 80 个原生录制帧

pick_dual_bottles 成功源轨迹

pick_dual_bottles

成功源示范

seed 900 · 70 个原生录制帧

place_a2b_right 成功源轨迹

place_a2b_right

成功源示范

seed 900 · 81 个原生录制帧

place_burger_fries 成功源轨迹

place_burger_fries

成功源示范

seed 900 · 132 个原生录制帧

place_cans_plasticbox 成功源轨迹

place_cans_plasticbox

成功源示范

seed 900 · 159 个原生录制帧

place_container_plate 成功源轨迹

place_container_plate

成功源示范

seed 900 · 89 个原生录制帧

place_dual_shoes 成功源轨迹

place_dual_shoes

成功源示范

seed 900 · 128 个原生录制帧

place_fan 成功源轨迹

place_fan

成功源示范

seed 900 · 87 个原生录制帧

place_mouse_pad 成功源轨迹

place_mouse_pad

成功源示范

seed 900 · 86 个原生录制帧

place_object_basket 成功源轨迹

place_object_basket

成功源示范

seed 900 · 139 个原生录制帧

place_object_scale 成功源轨迹

place_object_scale

成功源示范

seed 900 · 80 个原生录制帧

place_object_stand 成功源轨迹

place_object_stand

成功源示范

seed 900 · 77 个原生录制帧

place_phone_stand 成功源轨迹

place_phone_stand

成功源示范

seed 900 · 71 个原生录制帧

press_stapler 成功源轨迹

press_stapler

成功源示范

seed 900 · 65 个原生录制帧

put_bottles_dustbin 成功源轨迹

put_bottles_dustbin

成功源示范

seed 900 · 364 个原生录制帧

rotate_qrcode 成功源轨迹

rotate_qrcode

成功源示范

seed 900 · 85 个原生录制帧

shake_bottle 成功源轨迹

shake_bottle

成功源示范

seed 900 · 136 个原生录制帧

shake_bottle_horizontally 成功源轨迹

shake_bottle_horizontally

成功源示范

seed 900 · 154 个原生录制帧

stack_blocks_three 成功源轨迹

stack_blocks_three

成功源示范

seed 900 · 254 个原生录制帧

stack_blocks_two 成功源轨迹

stack_blocks_two

成功源示范

seed 900 · 173 个原生录制帧

stack_bowls_three 成功源轨迹

stack_bowls_three

成功源示范

seed 900 · 270 个原生录制帧

stack_bowls_two 成功源轨迹

stack_bowls_two

成功源示范

seed 900 · 183 个原生录制帧

stamp_seal 成功源轨迹

stamp_seal

成功源示范

seed 900 · 77 个原生录制帧

turn_switch 成功源轨迹

turn_switch

成功源示范

seed 900 · 53 个原生录制帧

展开补采新增的 13 类成功源轨迹

固定种子补测与限次成功补采单独报告;这些是成功源示范,不计为纠错对。点击动图查看原始报告。
dump_bin_bigbin 成功源轨迹

dump_bin_bigbin

补采成功源示范

seed 902 · 190 个录制帧

move_pillbottle_pad 成功源轨迹

move_pillbottle_pad

补采成功源示范

seed 901 · 85 个录制帧

open_laptop 成功源轨迹

open_laptop

补采成功源示范

seed 901 · 84 个录制帧

open_microwave 成功源轨迹

open_microwave

补采成功源示范

seed 903 · 293 个录制帧

pick_diverse_bottles 成功源轨迹

pick_diverse_bottles

补采成功源示范

seed 905 · 68 个录制帧

place_a2b_left 成功源轨迹

place_a2b_left

补采成功源示范

seed 901 · 82 个录制帧

place_bread_basket 成功源轨迹

place_bread_basket

补采成功源示范

seed 901 · 128 个录制帧

place_bread_skillet 成功源轨迹

place_bread_skillet

补采成功源示范

seed 903 · 96 个录制帧

place_can_basket 成功源轨迹

place_can_basket

补采成功源示范

seed 903 · 136 个录制帧

place_empty_cup 成功源轨迹

place_empty_cup

补采成功源示范

seed 902 · 102 个录制帧

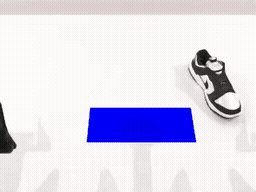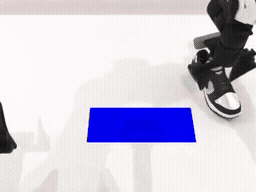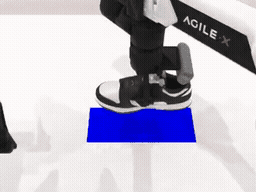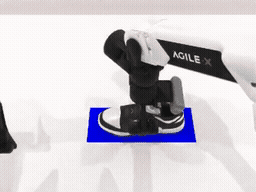
place_shoe 成功源轨迹

place_shoe

补采成功源示范

seed 901 · 102 个录制帧

scan_object 成功源轨迹

scan_object

补采成功源示范

seed 902 · 92 个录制帧

put_object_cabinet 成功源轨迹

put_object_cabinet

补采成功源示范

seed 909 · 149 个录制帧

MetaWorld · 50 类任务的真实纠错回放

每类一个合格纠错样本。50 条视频再次独立执行保存的动作,记录状态误差为 0;与此前 150 条源轨迹/错误对照/恢复轨迹回放相对应。动图按查看帧率播放,不用于比较物理速度。